做了一个 SerialBot,面向 AI 时代的嵌入式开发串口助手
0x00 前言
最近做了一个串口调试工具,叫 SerialBot,今天拿出来给大家看看。
先放一下地址:
额,关于为啥用 jerry-token 这个号,因为不想让 claude 封我号,套了个马甲。
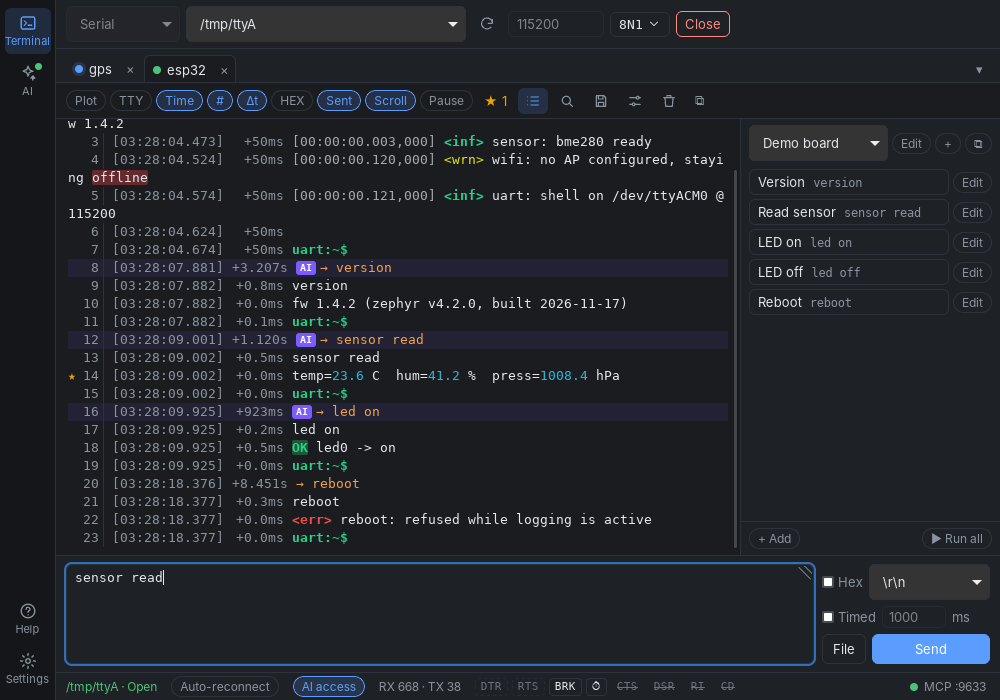
SerialBot 的终端界面。截图来自项目仓库的演示环境,里面的日志用于展示交互,并不是本文的真机测试记录。
串口工具大家应该都用过不少了,为什么还要再造一个?
起因是前段时间看了 poteto 关于 AI 编程和验证的分享,很有启发。看完再想想平时的嵌入式开发过程,发现 AI 写代码已经挺方便了,但后面的测试很多时候还是老样子。所以我就想,我们可以搞一个全新的带 MCP 能力的串口工具,给 AI 补全验证环境接口。
现在 AI 能帮忙看代码、改驱动、补测试,甚至把工程编译过去。接下来还是得我来烧录、看板子有没有启动,再发命令检查回复。结果都在板子上,AI 自己看不到,于是乎又得人来接着干。
0x01 从 poteto 的分享说起
先简单介绍一下 poteto,也就是 Lauren Tan,她是 SpaceXSI 的工程师,之前是在 cursor后来被 spaceX 收购了。她参与了 Grok Bot 的开发,也维护着 pstack 这套给编码 Agent 用的工程技能。Grok Bot 可以在云端电脑上执行任务,接入 Slack、Teams 等工作工具,帮团队处理日常工作。她分享的很多做法,也来自这些实际项目。
我看了她和 Matt Pocock 的访谈,又翻了 pstack 里关于验证的说明。分享里提到的 PR 数量很吸引眼球,不过我想我们更应该关注的是,她为什么能把任务放心交给 Agent 做。下面按我的理解聊几条,不是访谈的逐字翻译。
先让 Agent 有办法知道自己做得对不对
如果每改一次代码,都需要我启动程序、操作界面、看结果,再告诉它哪里不对,那我就始终得守在旁边。代码交给了 AI,跑程序和检查的活还是我的。
poteto 的做法是把运行应用、操作应用、收集证据的工具也交给 Agent。先自己复现问题,修改之后再按原来的步骤测一遍。这样它说“修好了”的时候,至少能拿出运行结果。
这和我们平时调试没什么两样:看到现象,猜原因,修改,再回到原来的场景测。工具准备好了,Agent 也能重复做这些事。
反复犯的错误,不能只靠反复提醒
pstack 里还有一个我觉得很实在的想法:如果某种错误一直出现,就应该看看开发环境能不能把它挡住。
能通过接口和数据结构避免的,就不要留给习惯;能通过类型、lint、CI 检查出来的,就不要全靠 review;确实暂时没办法自动检查的,再把它写进说明。
放到嵌入式里也是一样。比如每次烧录前都要提醒“先把串口关了”,那么这个流程本身就值得工具化。每次都要解释“这一行是上一次运行的日志,不是这一次”,那么日志里就应该有明确的测试边界。
把这些地方处理好,就不必每次都等人看出来,再提醒它改。
验证也有自己的边界
在 11 月的后续讨论里,poteto 又谈到了实际运行验证和形式化验证。我的理解是,与其让几个 Agent 脱离运行结果,对着代码互相挑问题,不如把更多精力花在可以检验的行为和性质上。
当然,形式化验证和测试也有前提。规格可能写错,模型也可能没有跟着代码更新。检查通过之前,还得知道这次到底覆盖了哪些条件。
这对嵌入式尤其重要。模型里成立的性质,不会自动变成真实电路在所有电压、温度和负载下都成立。
看完这些分享,我觉得还是得先把验证方法准备好。测试能覆盖到哪一步,才好决定放手到哪一步,不能直接理解成以后不用看代码了。
0x02 嵌入式的闭环,为什么总卡在板子这里
软件开发里,Agent 可以执行命令、启动服务、访问接口;如果工具准备得足够好,它还能操作浏览器,检查自己刚刚改的页面。
嵌入式就不太一样了。代码在电脑上,运行结果却在另一块板子上。
一个很常见的过程是:
- AI 改完代码,告诉我可以测试了;
- 我编译、烧录,必要时按一下 reset;
- 我打开串口,盯一会儿输出;
- 把觉得有用的几行日志复制给 AI;
- AI 再根据这几行继续猜,继续改。
这么一趟下来,我还是得在中间搬日志、解释现场。有时挑几行复制过去,前面的操作和时间关系就丢了,甚至连它看的是哪一次启动的日志,都得再解释一遍。
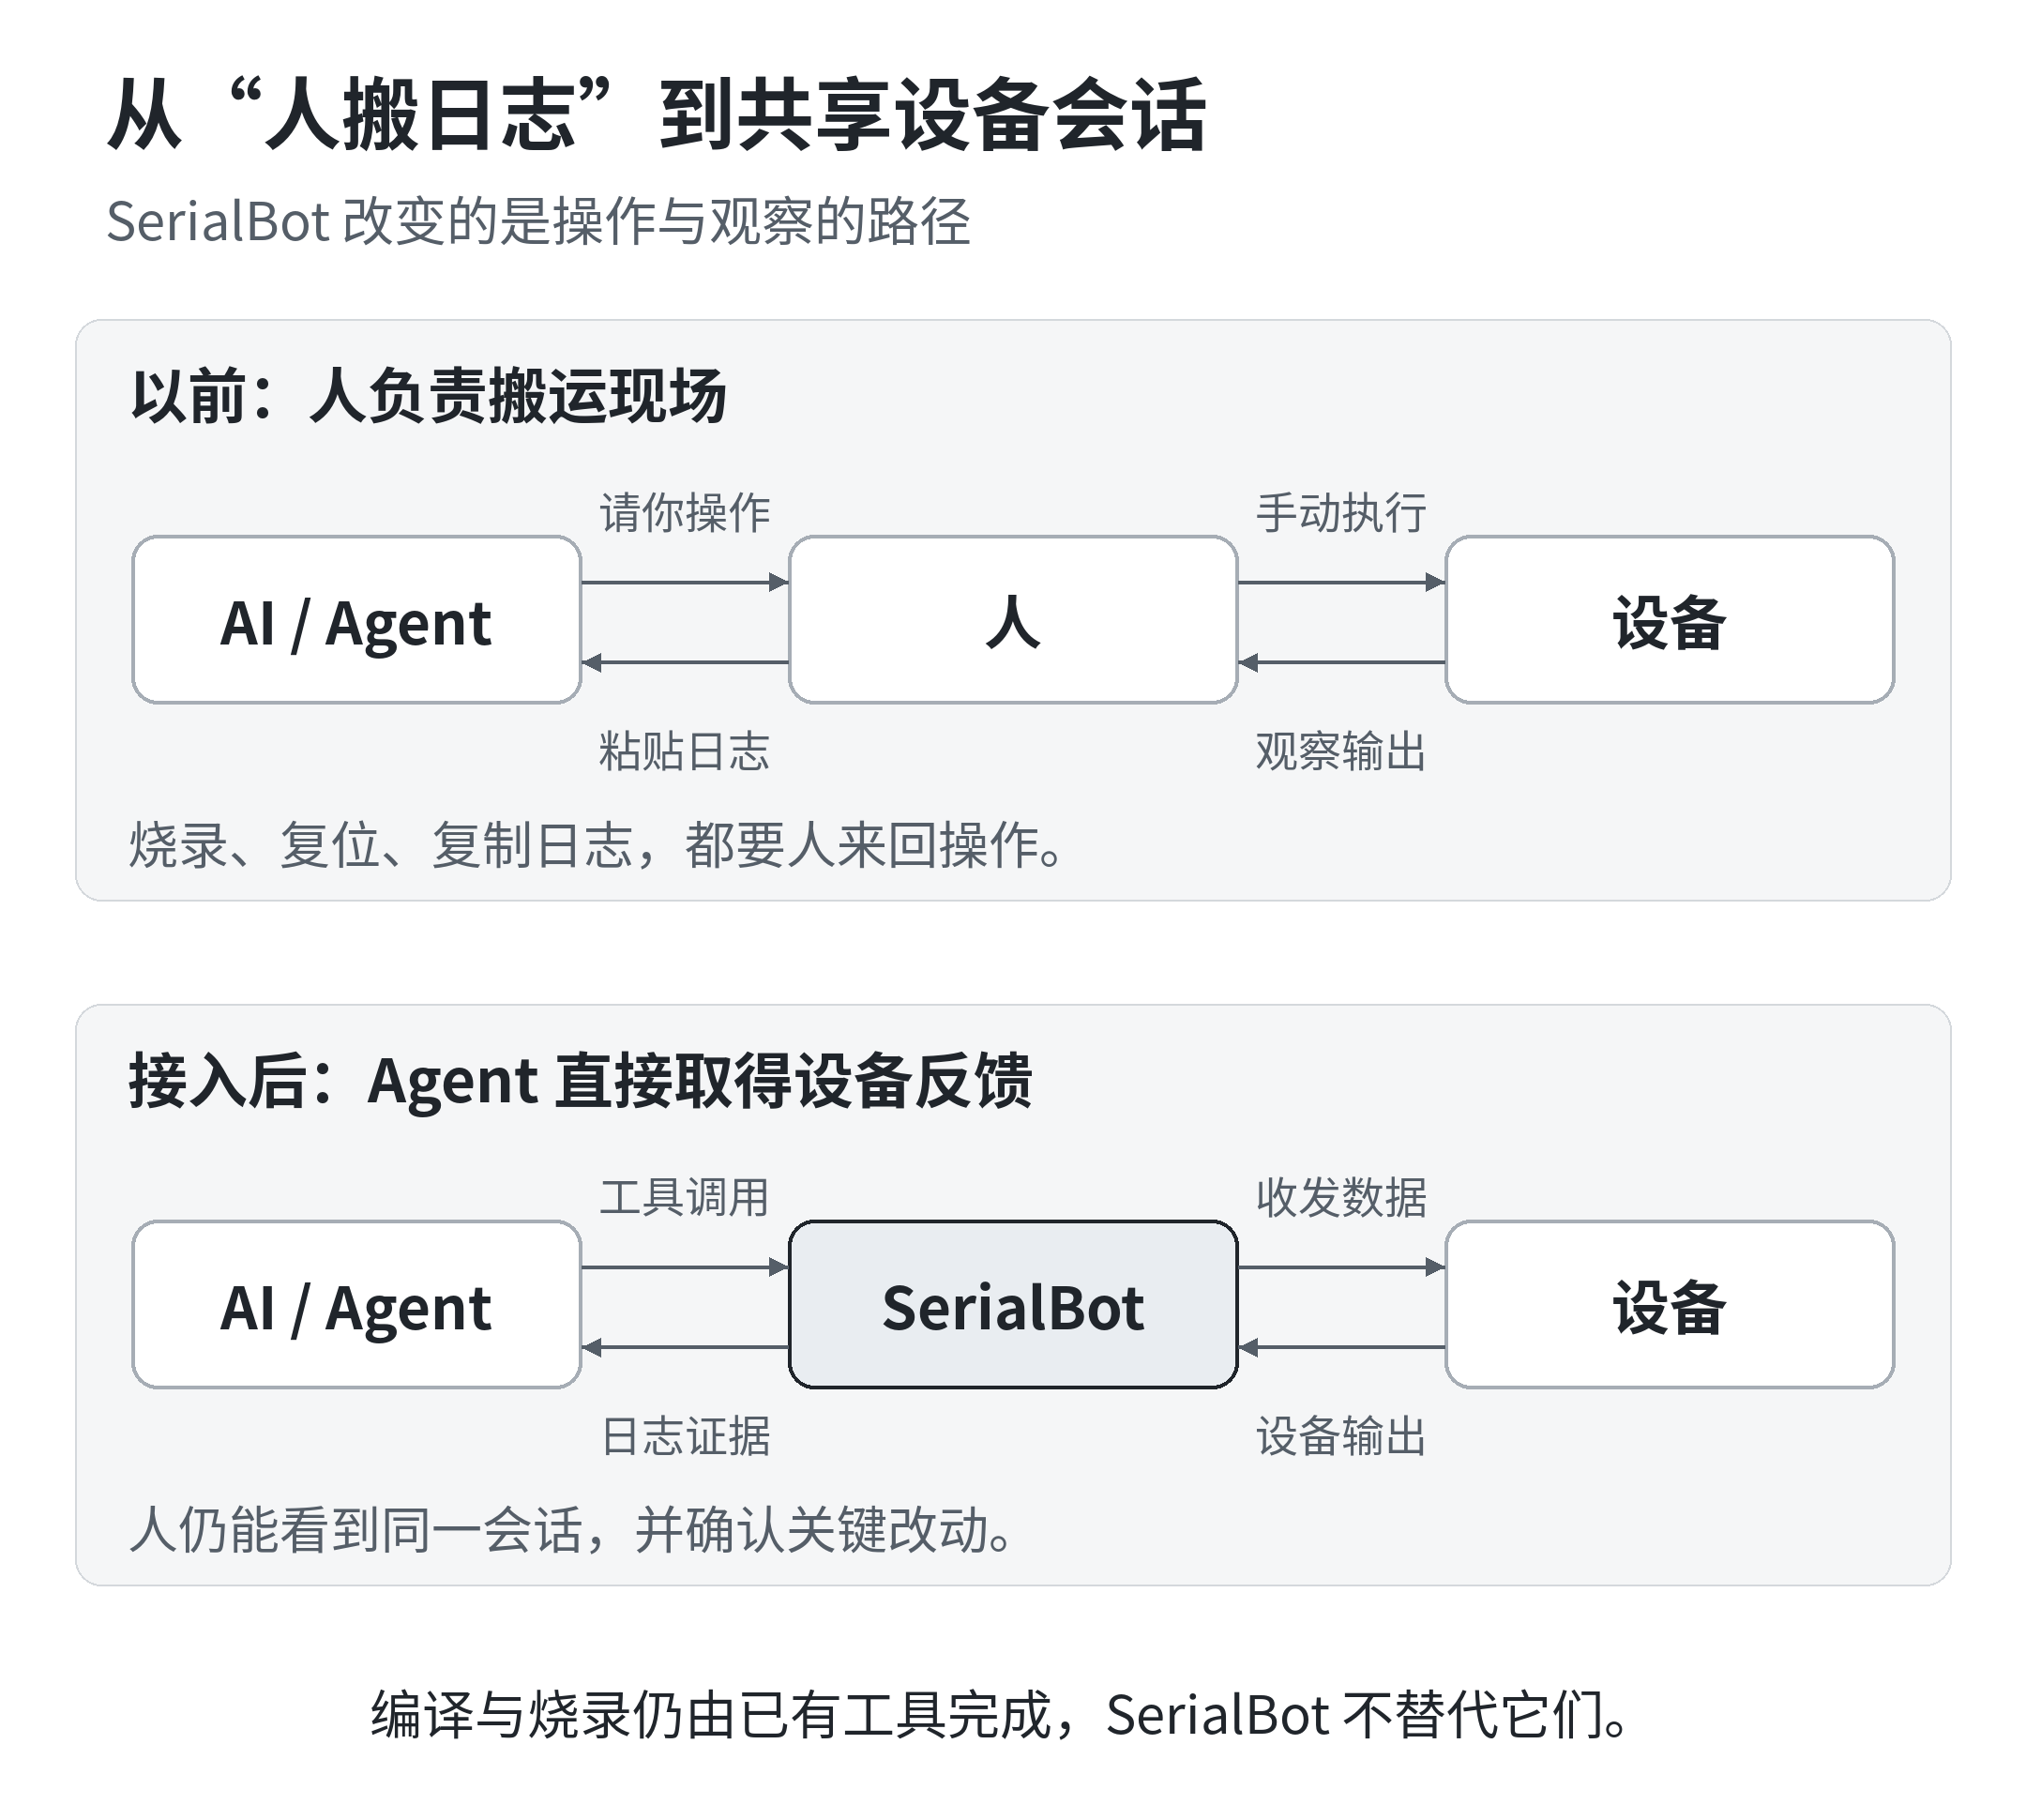
变化的是操作和观察的路径。编译器、烧录器仍然各司其职,人也没有从流程里消失。
让 AI 读串口并不难,写个 Python 脚本,或者用现成的命令行工具,就能解决一部分问题。
但打算日常用,还有些细节得处理:
- 人和 AI 能不能看同一个会话,而不是各开一个程序抢端口?
- 烧录器要用这个串口时,谁负责让出来,什么时候接回来?
- 设备回复太快,会不会等开始读的时候,已经错过了?
- 这次匹配到的
OK,会不会其实是上一次留下的? - AI 刚刚到底发了什么,能不能回头查?
这些是我做 SerialBot 时想处理的问题。Agent 要能调用,人也得看得清楚它在做什么。
0x03 SerialBot 具体做了什么
首先,它得是个顺手的串口工具
如果把 AI 功能关掉,SerialBot 也应该能正常拿来干活。
所以基础功能还是做了:多串口会话、文本和 HEX 显示、时间戳、ANSI 颜色、多种编码、搜索过滤、关键字高亮、日志保存、定时发送、命令列表、文件发送和常用校验。除了串口,也支持 TCP、UDP。
多个设备可以放在不同标签页,也可以把会话拆成独立窗口。比如一边看主控,一边看另一个模块,不用在窗口里来回切。
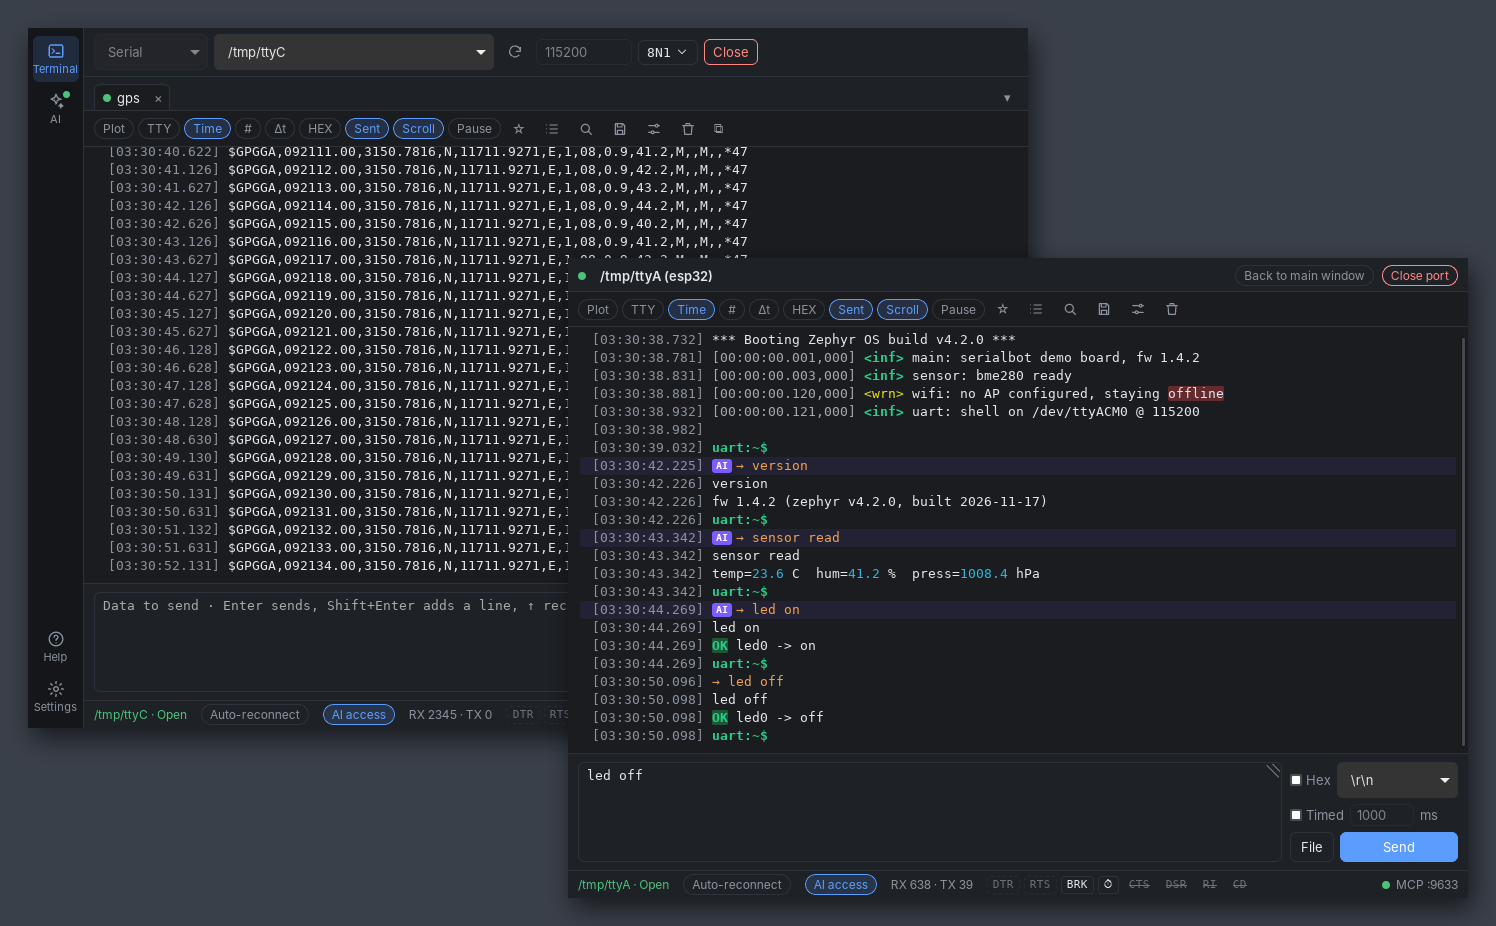
多窗口演示,可以把不同设备的日志并排放着看。
另外还有终端模式和数值波形图。具体按钮就不挨个介绍了,网站和仓库里都有说明,这里接着说 Agent 怎么用。
通过 MCP,把同一个设备会话交给 Agent
MCP 可以先简单理解成 AI 客户端调用外部工具的一种接口约定。有了这个接口,模型就能调用串口操作,至于芯片怎么用,还是得另外提供资料。
SerialBot 内置了 MCP 服务,Agent 用的就是你在窗口里看到的会话,不需要另外开一个串口。
和验证关系比较大的能力有这些:
| 要做的事 | SerialBot 提供的工具 |
|---|---|
| 找到串口和已有会话 | port.list、session.list |
| 打开设备、收发原始数据 | session.open、io.write、io.read |
| 等待指定输出,或者发命令后等回复 | io.wait_for、io.send_and_expect |
| 给本轮测试划一个边界,再查之后的日志 | log.mark、log.query |
| 把端口交给外部工具,用完再接回来 | session.release、session.reopen |
| 按实际接线控制信号线 | io.signals,用于 DTR / RTS 等操作 |
比如先发送命令,再从“现在”开始等回复,中间就可能有时间差。设备回得快,AI 还没开始等,回复就已经到了。
SerialBot 的 io.write 会返回发送前的日志游标,可以从这个位置继续等;io.send_and_expect 则把发送和等待放在一次工具调用里,避免把漏看的回复当成设备没有回应。
日志也得分清是哪一轮。时间戳、游标和标记能帮助定位这条结果出现在哪次操作之后。缓存有容量限制,如果读取时发现部分记录已经被淘汰,就得说明日志不完整,不能拿剩下的几行代表全部现场。
串口交接这里也要注意:session.release 会保留会话和已有日志,但端口交出去之后,SerialBot 收不到这个端口的数据。烧录完成再 session.reopen,可以接着往同一个会话里记,中间漏掉的字节补不回来。
如果要抓完整启动日志,就得结合板子的烧录和复位方式安排顺序。能控制的情况下,先接回串口,再触发启动;如果烧录器会立刻让程序运行,也可能需要修改烧录流程,或者增加一个独立日志口。这部分不能靠一句“自动重连”就糊弄过去。
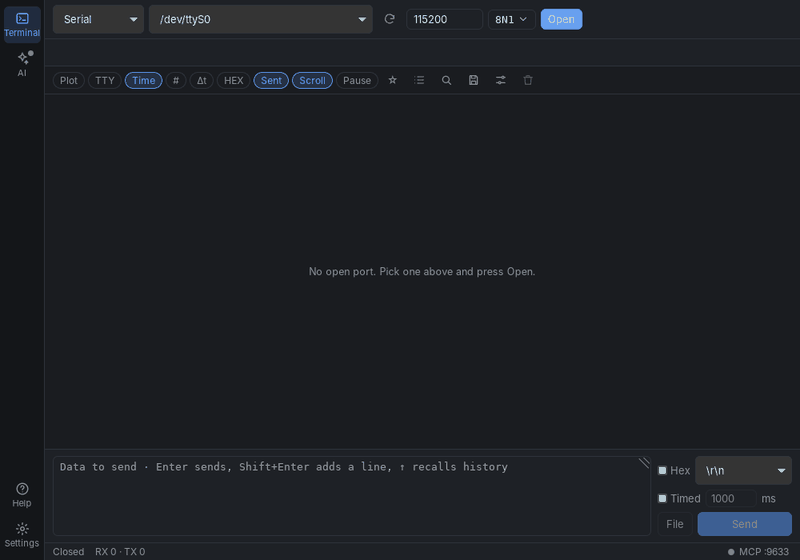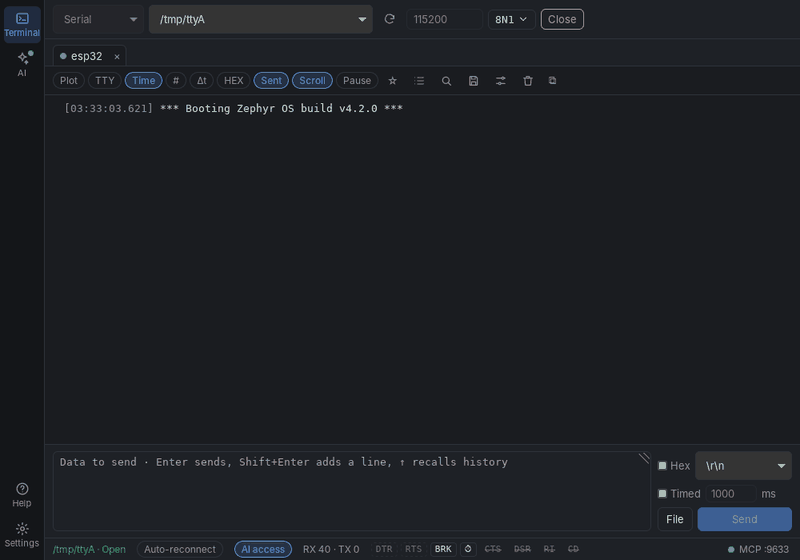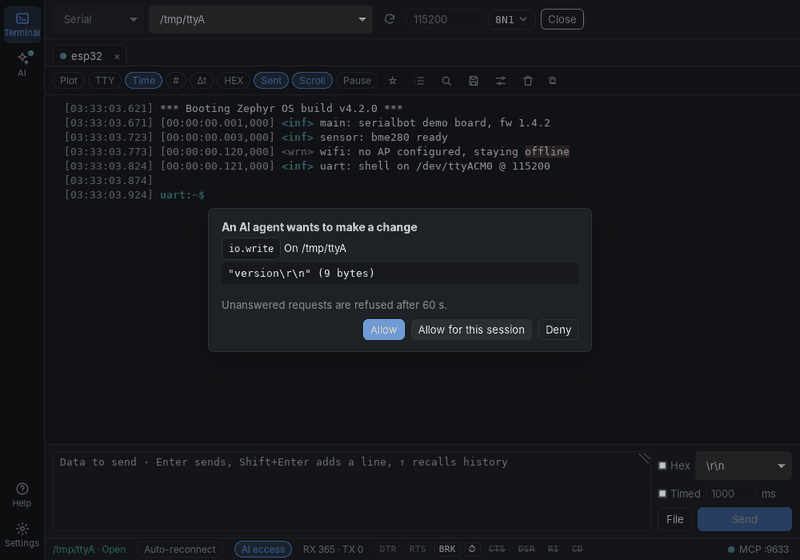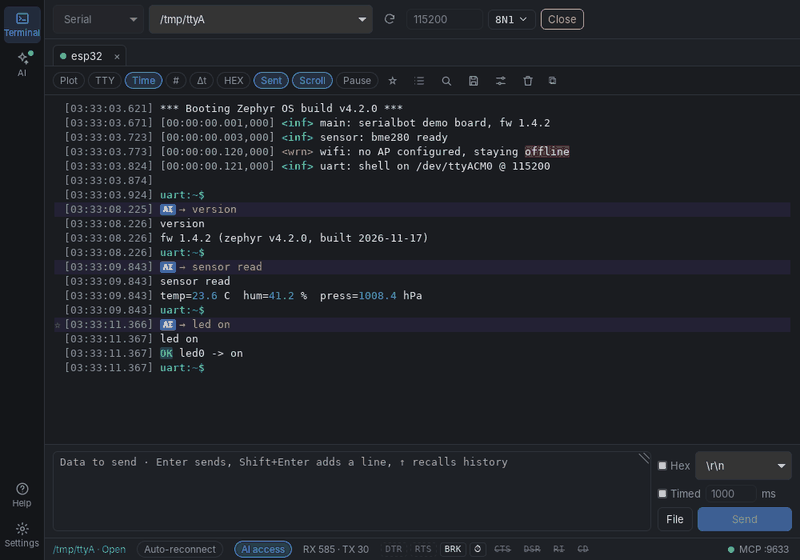
项目演示动图:Agent 请求操作,用户确认,执行结果回到同一个窗口里。
0x04 放到一次固件验证里,应该怎么用
举个例子。假设我们要改一块开发板上的传感器初始化流程,板子的固件本来就有查询版本和读取传感器的命令。
下面是示例流程,不是真机测试记录,里面的固件命令也需要项目自己提供。
我希望 Agent 能一直做到板子上的测试结束:
- 根据项目规则修改代码,执行编译和已有测试;
- 确认目标板和本轮生成的固件,不能拿错文件;
- 如果烧录器要占用串口,先让出端口,再调用项目已有的烧录命令;
- 烧录结束后接回串口,建立本轮日志标记,再按板子的实际方式触发测试;
- 检查设备返回的版本或构建标识,确认测的确实是这一版;
- 执行传感器读取,检查回复、错误状态,以及项目规定的其他条件;
- 把结果和依据留下。失败则继续定位,证据不足则明确说无法下结论。
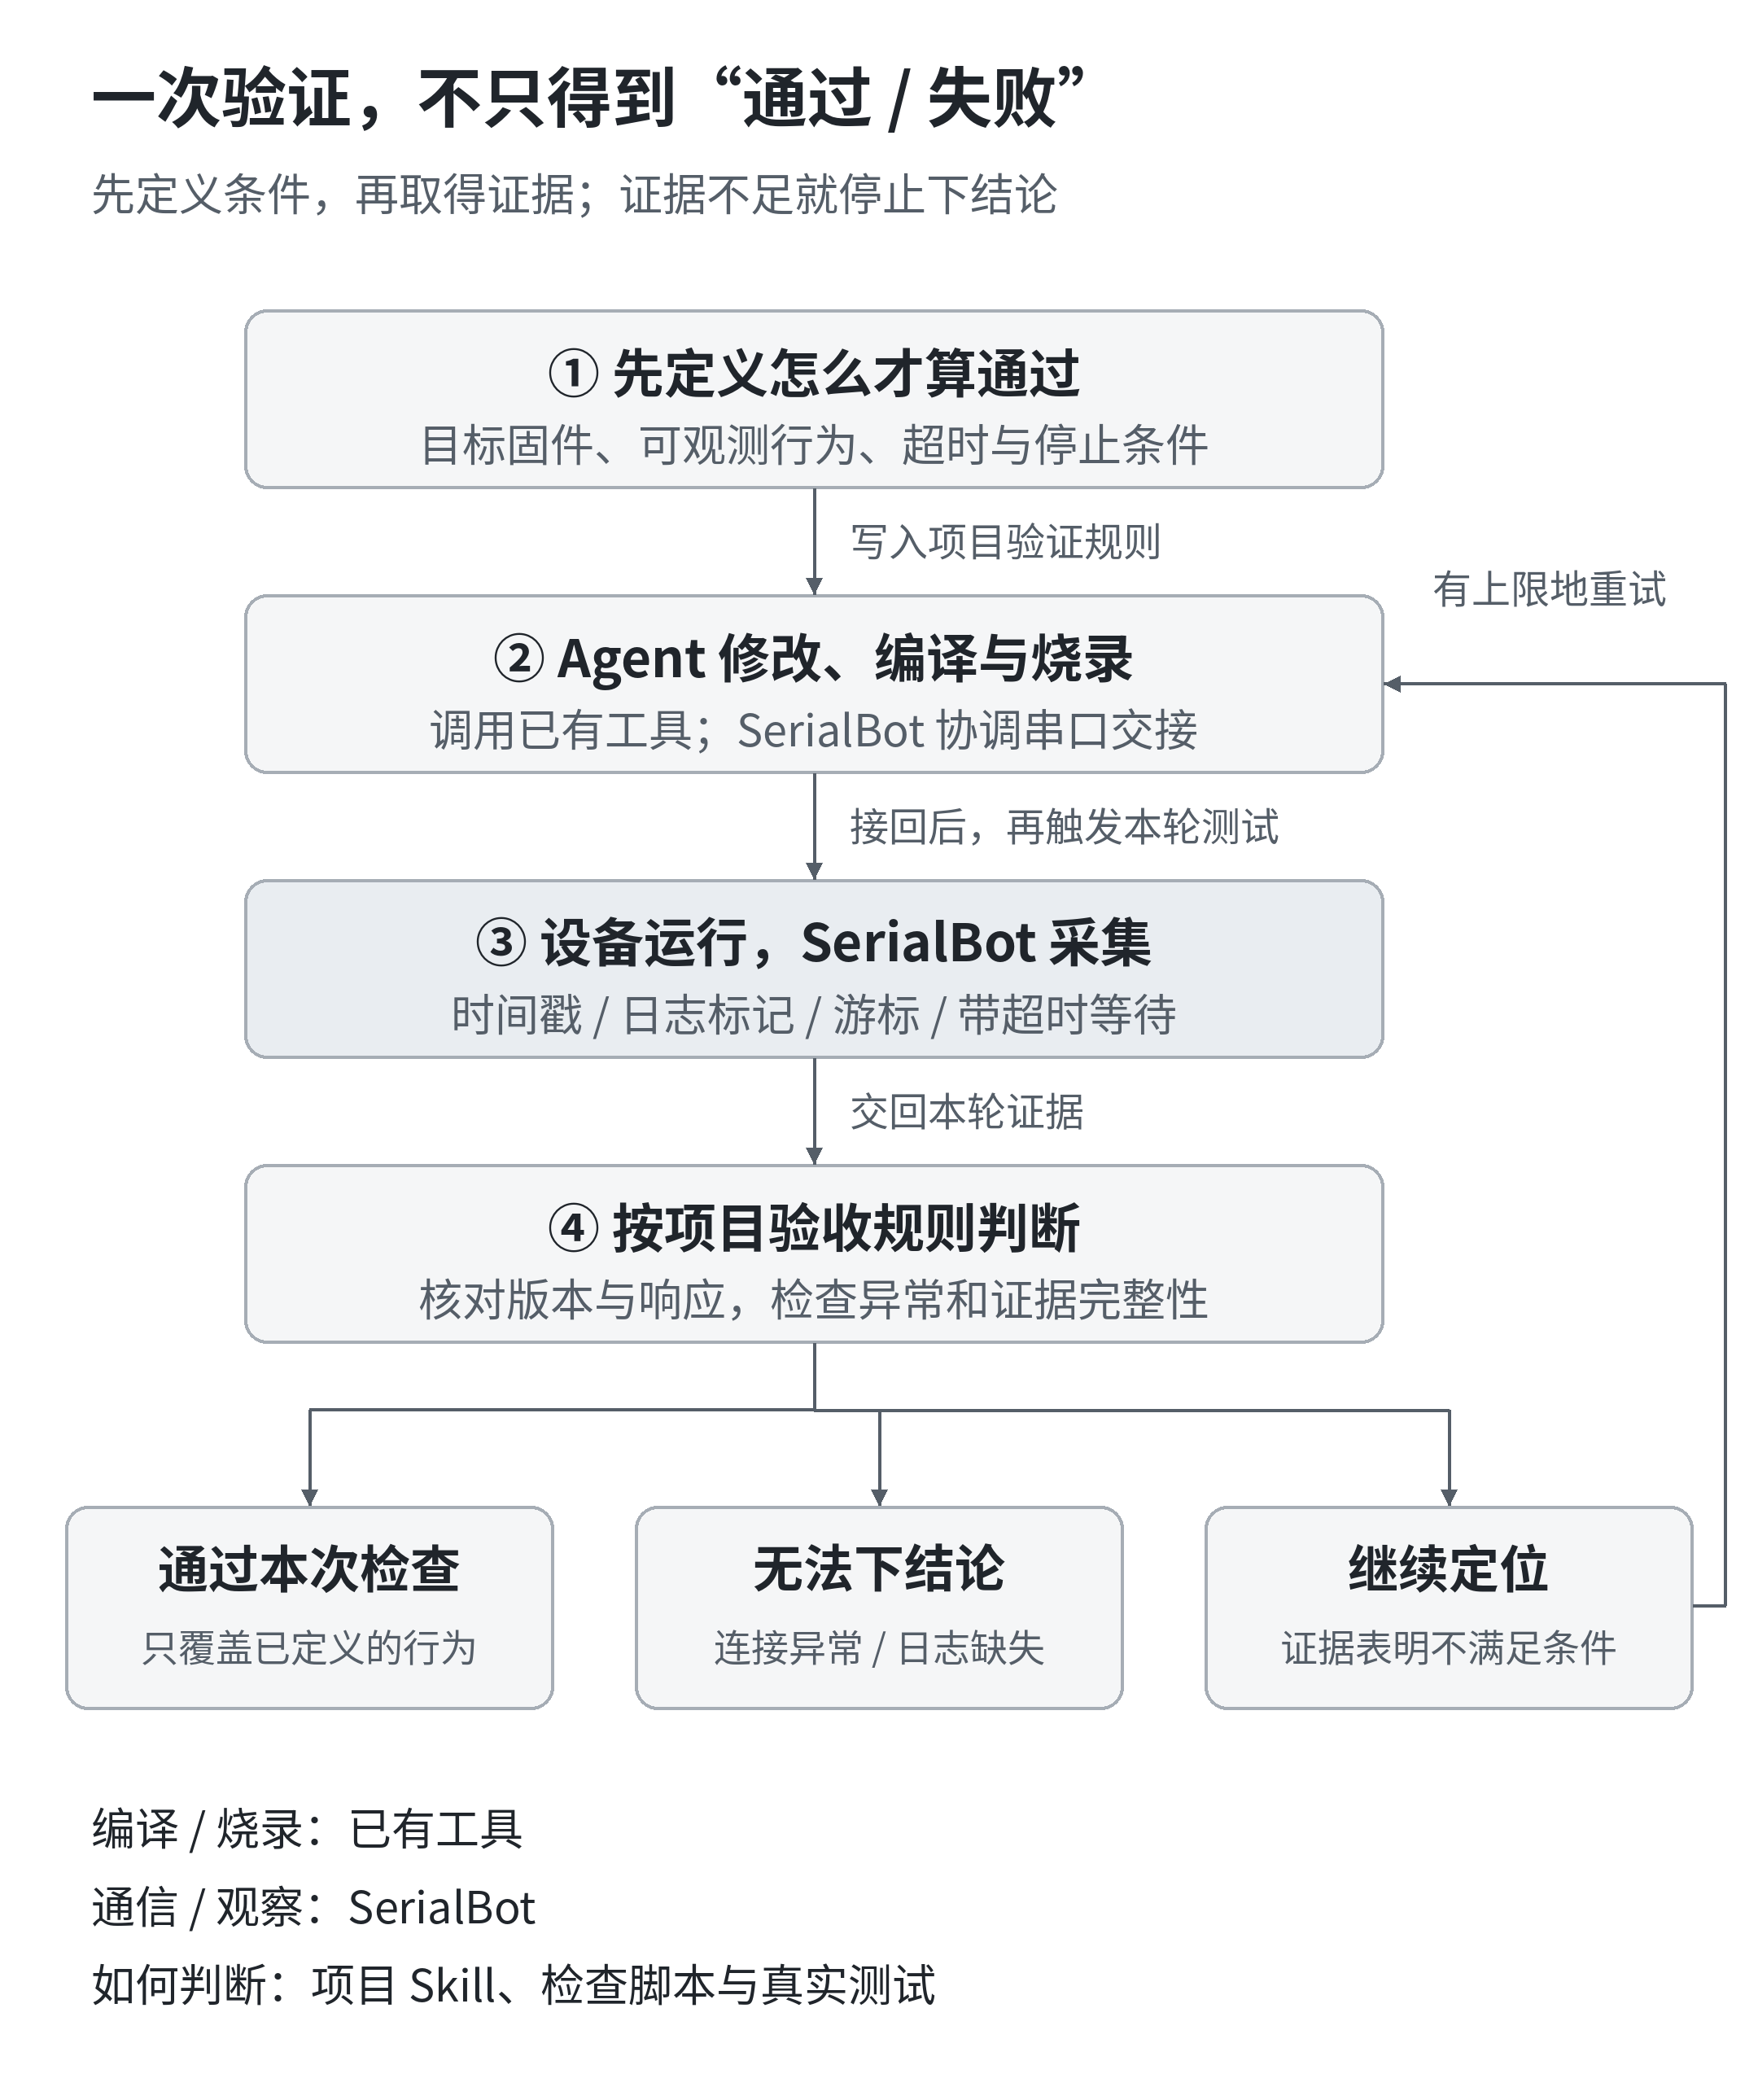
SerialBot 负责其中的通信与观察。完整闭环还需要编译烧录工具、项目规则,以及能被检查的设备行为。
最后这一步“检查”,没那么简单。设备回了一句 sensor ready,只能说明程序输出了这句话。可能传感器认错了,也可能数据一直不变,或者总线报错被驱动吞掉了,单看这一行还判断不了。
以前博客里记录过一个 wujian100 的 PWM 周期问题:软件把分频配置写进去了,寄存器读回来的值也对,但实际输出的 PWM 周期并不是预期值。
如果只把寄存器打印给 AI 看,它很可能也会判断“配置正常”。实际测一下波形,才知道这个判断有问题。
我希望 Agent 也能拿到这样的测量结果。前面的判断错了,就得能在后面的测试里发现,而不是一直沿着错误的方向改下去。
串口是很好的入口,但不是全部。PWM 的周期要看波形,低功耗要看电流,某些通信问题要看逻辑分析仪。SerialBot 目前没有替你接管这些仪器,这也是后续值得继续探索的方向。
0x05 工具传数据,项目提供知识
我也不打算把所有芯片的知识都塞进 SerialBot。打开串口、发送字节、等待输出,这些可以通用;你们板子上的 ERROR 17 是什么含义,还得去看对应项目的资料。
编译命令、烧录方式、启动时序、日志含义、测试标准,这些和项目紧密相关的知识,更适合放回项目仓库,整理成 Skill、脚本,或者项目说明。代码变了,对应的验证方法也应该一起改,能做版本管理,也方便团队共享。
比如针对前面的例子,可以给 Agent 这样一份验证约定:
# 传感器初始化验证约定(示例,不是 SerialBot 配置格式)

目标:确认本轮固件能完成初始化,并取得有效传感器数据。

准备:
- 确认目标板身份、串口参数、传感器接线。
- 使用仓库规定的编译和烧录命令。
- 记录固件构建标识;设备端应提供能核对这个标识的方法。

检查:
- 接回串口后建立标记,再按板卡流程触发本轮测试。
- 在项目规定的时间内出现就绪信息,且版本与本轮固件一致。
- 读取数据,检查通信状态、返回格式和项目定义的有效条件。
- 同时检查错误输出;关键阶段日志缺失时,不判定为通过。

结束:
- 留下关键日志、固件标识、测试条件及结论。
- 连续两轮无法取得新证据时停止自动重试,交给人处理。
- 不修改校准区、量产参数,不执行未授权的擦除或升级操作。
这里的“两轮”只是示例停止条件,实际应该按项目调整,不是 SerialBot 自带的策略。
涉及“不允许碰某个地址范围”这样的硬要求,最好在烧录脚本或者权限层里拦住。只写在说明里,还是可能被漏掉。
以前踩过的坑,如果只记个原因,下次换个人或者换个 Agent,可能还得踩一遍。把复现条件和验证办法也留下来,才方便后面接着用。
0x06 Agent 能操作硬件,但主动权还是得在人这里
串口发出去的字节,是可能让设备做事的。串口命令有的是查版本,有的是擦 Flash、改参数,甚至让电机转起来。这也是我保留操作确认的原因,不能光为了演示方便就全放开。
SerialBot 的 MCP 服务默认关闭,只监听本机 127.0.0.1,访问需要 token。默认设置下,AI 发数据、开关或修改串口、改变信号线之前,会先弹窗确认,可以允许一次、允许本会话,或者拒绝;60 秒不处理则自动拒绝。每个会话也能单独关闭 AI 访问。
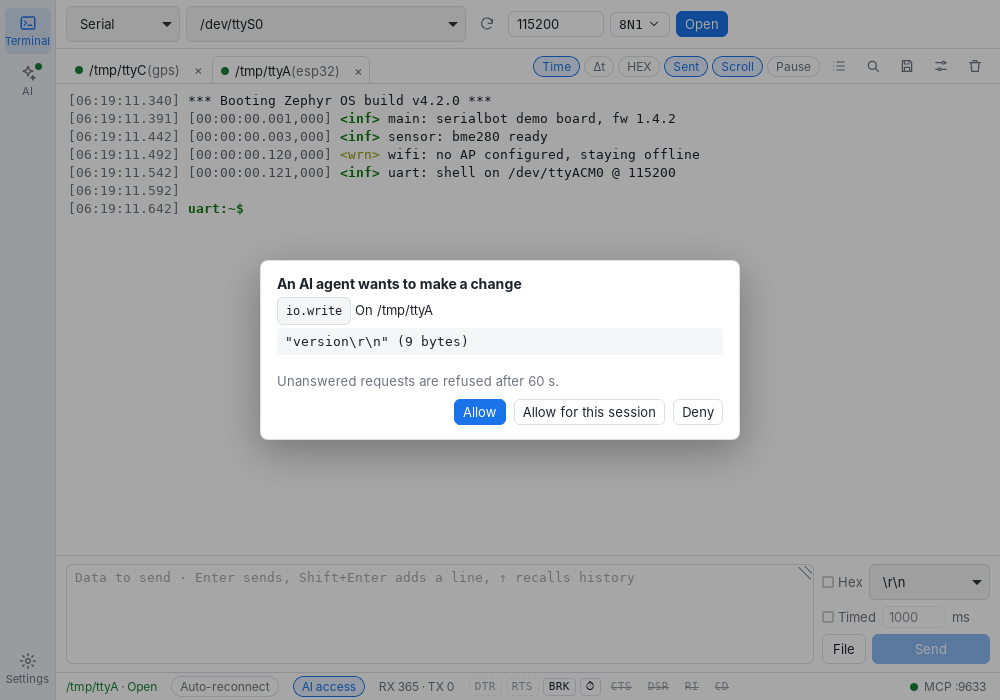
在默认确认模式下,先看清楚它准备往哪个会话发什么,再决定是否执行。
AI 的操作会有相应标记,方便回头看。至于这些字节发出去有没有危险,工具并不能替你判断。如果选择本会话放行,或者关闭了事前确认,后面就得自己留意。
另外,SerialBot 里的确认只覆盖它管理的操作。Agent 在外部终端执行的烧录、擦除命令,需要另外的权限约束,不能因为串口工具有确认弹窗,就认为整条链路都安全了。
设备日志本身也只是待分析的数据,不应该因为它出现在日志里,就把其中的文字当成新的操作指令。
实验板上可以逐步放开试,对接着真实负载的设备就得谨慎些。具体放开到哪一步,要看设备风险,也要看已有的验证方法能不能兜住。
0x07 想试一下的话
目前提供 Windows、macOS 和 Linux 的版本,Linux 也有 arm64 包,可以在对应的 ARM 设备上使用。核心代码开源,许可证是 GPL-3.0-only。
可以先到 Releases 下载对应系统的包,当普通串口工具用,确认串口、波特率和收发都正常。
需要接 Agent 时,再到软件左侧的 AI 页面启用 MCP,复制软件生成的配置。以 Claude Code 为例,命令大致是下面这样,实际端口和 token 以你自己的设置为准:
claude mcp add --transport http serialbot http://127.0.0.1:9633/mcp \
  --header "Authorization: Bearer <你的 token>"
然后可以先从一个没什么风险的操作开始,比如:
列出当前串口,让我确认目标设备后,打开它。按照这个项目的协议查询固件版本,把设备的原始回复给我,不要执行复位、擦除或写配置。
只支持 stdio 的客户端,可以用 serialbot mcp 桥接;这种接法需要桌面程序已经运行,并且启用了 MCP 服务。具体配置在软件和 README 里都有。
有两个小地方提醒一下:Linux 下可能需要配置串口访问权限;开发板没有接 CTS 时,流控不要误开成 RTS/CTS,不然就会出现“看着连上了,数据却发不出去”的情况。
目前还是 Beta 测试版,真机验证还在继续。安装包的签名和公证也还没完善,首次启动的系统提示及处理说明请看发布页。另外,内置 AI 助手、JS 脚本和 BLE 还在路线图里,不是现在已经做好的功能。
0x08 简单总结一下
几年前我写 RISC-V 开发环境的时候,关注的主要还是编辑器、编译器、调试器怎么组合,怎么让人更方便地把程序跑起来。
现在多了 Agent 这个使用者,问题也多了一层:工具能不能被它调用,调用之后有没有可靠反馈,做错了能不能被发现。
我想做一个面向 Agent 时代的嵌入式开发验证闭环工具,就先从最常用的串口开始。让 AI 直接看看自己写的代码在板子上跑成什么样,发现问题后还能接着查。
串口只是第一步。完整的闭环还需要项目知识、外部工具和有效的验收条件。以前积累的板子、时序、仪器和故障排查经验,还是得用上,也值得整理成 Agent 和人都能重复执行的检查。
回头看看,这几年 AI 的变化确实太快了。从补全几行代码,到现在能看工程、改驱动、编译,再调用工具去测试,开发的方式已经和几年前很不一样了。写出一段代码的能力,正在变得不再稀缺。想到一个功能,很快就能做出东西来看看,这放在以前要花不少时间。
但有了代码之后,做出来的东西好不好用,还是另一回事。好的 idea 从哪里来,什么问题值得解决,哪些功能该做、哪些干脆不做,这些得人自己想清楚。产品的品位也在这些取舍里:功能多,不一定用起来顺手。
架构也是一样。AI 可以给方案,最后用哪种,复杂度值不值得,出了问题好不好查,仍然需要人来判断。验证方法能覆盖多少,测试通过能说明什么,还有什么没测到,也不能因为 AI 给了一句肯定的回答就算了。
所以我觉得,以后写代码的门槛会越来越低,但对想法、产品品位,以及架构和验证判断的要求,并不会跟着降低。这些才是人还得花心思的地方。SerialBot 也是我在这个变化里做的一点尝试,先拿实际工具试一试。
今天先把这个工具拿出来分享一下。有兴趣的朋友可以试试,也欢迎带着实际板子和实际问题来提 Issue。如果能顺便附上系统版本、串口芯片型号和复现步骤,那就更好了。
先边用边改,继续折腾。有什么理解不对的地方,欢迎批评指正。
Have fun~
参考资料
以下资料按写作时查阅的内容整理,功能状态以 SerialBot 当前版本说明为准。关于 poteto 分享的提炼,以及它对嵌入式开发的启发,是我的个人理解,不代表原作者为 SerialBot 背书。
- SerialBot 源码与中文说明、中文网站。
- Matt Pocock 与 poteto 的访谈,2026 年 10 月;访谈整理与字幕。
- pstack:Verify and ship,以及 Create verification skill。
- pstack:Fix the environment with /correct。
- poteto,2026 年 11 月 3 日关于审查与实际/形式化验证的讨论:原帖、公开镜像。
- poteto,2026 年 11 月 5 日关于形式化方法边界及分层验证的讨论:原帖及回复、公开镜像。
- Lauren Tan 的分享:All Code Is Slop (Except Mine)。
- Grok Bot 官方介绍。
界面截图与动图来自 SerialBot 项目仓库;流程图为本文绘制的机制示意,不表示已经完成全部工具或仪器集成。